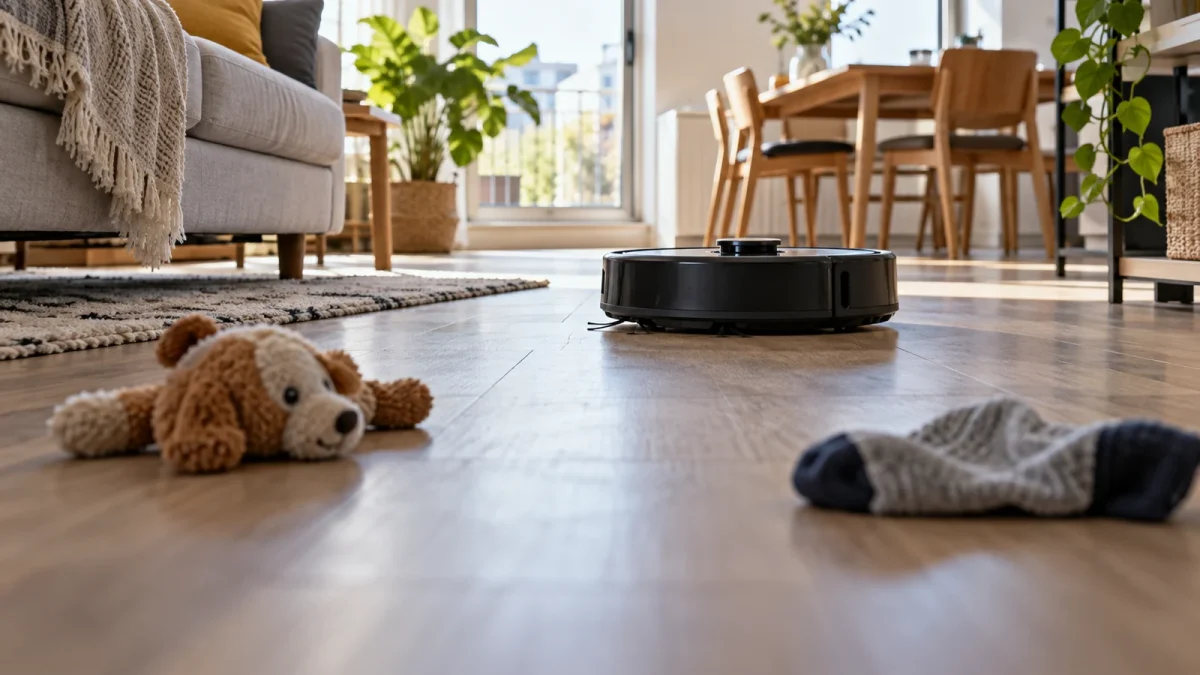
Un aspirateur robot dessine une carte précise de votre logement, puis s’approche d’un câble que vous pensiez qu’il éviterait. La cartographie et la détection des petits obstacles ne sont pourtant pas la même fonction. Le robot doit se localiser, planifier un trajet et réagir à ce qui se trouve sur son chemin. Différents capteurs peuvent participer à ces étapes. Pour évaluer un appareil, il faut donc distinguer la navigation générale de son comportement face aux objets bas, changeants ou difficiles à voir, puis regarder ce qui se passe dans votre maison réelle.
En bref : une carte détaillée ne garantit pas l’évitement des petits objets. Évaluez séparément navigation, détection, franchissement et entretien, avec les obstacles typiques de votre logement.
La carte organise le trajet
La localisation permet au robot de situer sa position et de relier ses déplacements à une représentation de la pièce. Des capteurs de distance, des caméras ou d’autres informations peuvent y contribuer selon l’appareil. Le robot peut ainsi suivre un parcours organisé, reconnaître des zones et reprendre une tâche. Cette compétence ne signifie pas qu’il identifie la nature de chaque objet présent au sol.
Un capteur placé à une certaine hauteur peut observer les contours de la pièce sans mesurer parfaitement ce qui se trouve plus bas. Les limites dépendent de son champ et de l’architecture du robot. Une carte montrant les murs avec netteté peut donc coexister avec une difficulté face à un câble fin ou à une chaussette. Les deux résultats portent sur des cibles différentes.
Les technologies évoluent et combinent parfois plusieurs moyens. Roborock décrit par exemple différents rôles de perception dans sa présentation de son système StarSight. Cette page commerciale explique l’intention du fabricant ; elle ne prouve pas un taux d’évitement universel dans chaque intérieur. Les objets, la lumière et les situations d’essai restent à examiner.
Éviter, contourner et franchir demandent des décisions différentes
Un robot peut détecter un élément sans parvenir à choisir le meilleur trajet. Il peut aussi contourner un obstacle avec une marge qui laisse une zone non nettoyée. À l’inverse, un appareil très proche des objets peut nettoyer davantage autour d’eux tout en augmentant le risque de contact. Le résultat utile combine sécurité du déplacement et couverture, plutôt qu’une simple liste de capteurs.
Un seuil de porte n’est pas un câble et un câble n’est pas un meuble. Le robot doit parfois franchir un élément, parfois l’éviter, parfois longer sa forme. Les caractéristiques de hauteur ne racontent pas tout : profil du seuil, adhérence et espace disponible peuvent modifier le comportement. Un chiffre de franchissement mérite d’être rapproché d’un test sur une forme semblable à la vôtre.
Les objets mobiles ajoutent une difficulté. Une chaise déplacée ou un jouet apparu après la cartographie obligent le robot à adapter son trajet. Une excellente carte initiale ne dispense pas d’une perception pendant le nettoyage. Observez une session ordinaire, avec le mobilier dans sa position habituelle, plutôt qu’une pièce spécialement vidée pour la démonstration.
Les conditions du test doivent ressembler à votre logement
Avant un achat, cherchez des essais qui nomment les objets et montrent les conséquences : contact, contournement, blocage ou zone oubliée. Une affirmation générale « bonne détection » manque de détail pour un foyer avec animaux ou jeunes enfants. Demandez également si la lumière a été modifiée et si plusieurs passages ont confirmé le comportement.
Chez vous, commencez par un espace préparé et surveillé pour comprendre le fonctionnement. N’utilisez pas un objet fragile ou dangereux pour mettre le robot à l’épreuve. Des objets ordinaires sans risque permettent d’observer ses limites. Les cordons et petits éléments sensibles doivent rester rangés tant que vous n’avez pas de raison solide de considérer la situation comme prise en charge.
Les zones interdites et les murs virtuels peuvent aider à organiser l’usage, mais ils ont leurs propres conditions de fonctionnement. Vérifiez que le robot retrouve la bonne carte et que les limites restent pertinentes après un déplacement de mobilier. Un réglage utile doit être compris par les autres occupants, sinon l’espace change sans que la carte soit adaptée.
La connexion de l’appareil ajoute une autre dimension à son fonctionnement. Notre article sur les difficultés du Wi-Fi dans la maison connectée permet de distinguer un problème de réseau d’une limite de navigation ou de perception du robot.
La valeur se joue aussi entre les passages
Le nettoyage des brosses, des roues et des capteurs influence le fonctionnement. Un appareil sophistiqué peut perdre en régularité si un élément est sale ou encombré. Examinez l’accès aux pièces, les consommables et la procédure d’entretien. La station ajoute des fonctions, mais ne retire pas toutes les interventions ; leur fréquence dépend de vos sols et des débris présents.
Si le robot utilise des images ou un service connecté, examinez également les données traitées et les options proposées. La capacité de détection ne doit pas être résumée à l’expression « IA » sans comprendre le rôle de la caméra et du logiciel. Les fonctions locales et distantes peuvent différer selon le modèle.
Le meilleur appareil pour votre logement est celui qui termine ses trajets avec une couverture utile et des interventions acceptables. Une carte séduisante et une longue liste de capteurs ne remplacent pas cette observation. Navigation, obstacles et entretien forment trois questions complémentaires ; les séparer rend les comparatifs beaucoup plus éclairants.